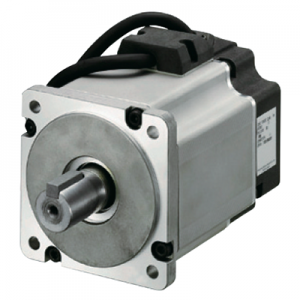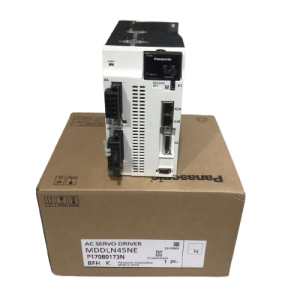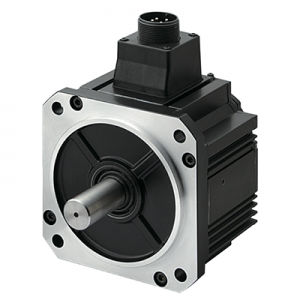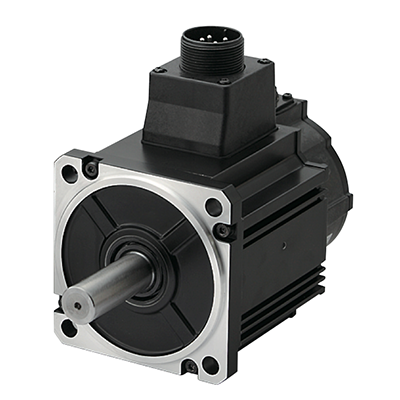

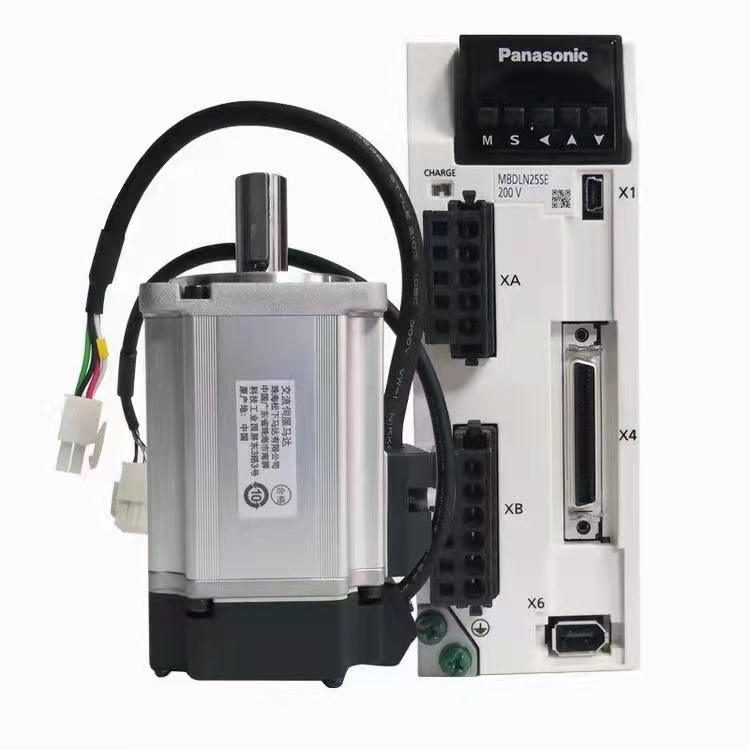
Мо яке аз таъминкунандагони касбии FA One-stop дар Чин ҳастем. Маҳсулоти асосии мо, аз ҷумла муҳаррики серво, қуттии редукторҳои сайёравӣ, инвертер ва PLC, HMI. Тамғаҳо, аз ҷумла Panasonic, Mitsubishi, Yaskawa, Delta, TECO, Sanyo Denki, Scheider, Siemens, Omron ва ғайра; Мӯҳлати интиқол: Дар давоми 3-5 рӯзи корӣ пас аз гирифтани пардохт. Усули пардохт: T/T, L/C, PayPal, West Union, Alipay, Wechat ва ғайра.
Тафсилоти мушаххасот
| Ашё | Мушаххасот |
|---|---|
| Рақами қисм | MDME402GCG |
| Тафсилот | Инерсияи миёна, Навъи пайвасткунак, IP65 |
| Номи хонаводагӣ | Минас А5 |
| Силсила | Силсилаи MDME |
| Навъ | Инерсияи миёна |
| Синфи муҳофизатӣ | IP65 |
| Дар бораи замима | Ба истиснои қисми гардиши меҳи баромад ва қисми пайвасткунандаи пинии пайвасткунандаи муҳаррик ва пайвасткунандаи энкодер. |
| Шароити экологӣ | Барои тафсилоти бештар, лутфан ба дастури истифода муроҷиат кунед. |
| Андозаи мураббаъи фланҷ | 176 мм кв. |
| Андозаи мураббаъи фланҷ (Воҳид: мм) | 176 |
| Конфигуратсияи баромади муҳаррик | Пайвасткунак |
| Пайвасткунаки рамзгузори муҳаррик | Пайвасткунак |
| Иқтидори таъминоти барқ (кВА) | 6.0 |
| Мушаххасоти шиддат | 200 В |
| Натиҷаи баҳогузорӣшуда | 4000 Вт |
| Ҷараёни номиналӣ (A (rms)) | 21.0 |
| Тормозро нигоҳ доштан | бе |
| Вазн (кг) | 15.5 |
| мӯҳри равғанӣ | бо |
| Мил | Роҳи калидӣ |
| Моменти гардиши номиналӣ (Н ⋅ м) | 19.1 |
| Моменти максималии лаҳзавии қулла (Н ⋅ м) | 57.3 |
| Ҷараёни максималӣ (A (op)) | 89 |
| Басомади тормози барқароркунанда (маротиба/дақ) | Бе имконот: Бе маҳдудият Бо имконот: Бе маҳдудият Имконият (Муқовимати барқароркунандаи беруна) Рақами қисм: DV0P4285 x 2 дар мувозӣ |
| Дар бораи басомади тормози барқароркунанда | Лутфан, ба тафсилоти [Тавсифи мушаххасоти муҳаррик], Эзоҳ: 1 ва 2 нигаред. |
| Суръати гардиши номиналӣ (дақ/дақ) | Соли 2000 |
| Суръати максималии гардиши номиналӣ (дақ/мин) | 3000 |
| Моменти инерсияи ротор ( x10-4кг ⋅ м²) | 37.6 |
| Таносуби тавсияшудаи моменти инерсияи бор ва ротор | 10 маротиба ё камтар |
| Дар бораи таносуби тавсияшудаи моменти инерсияи бор ва ротор | Лутфан, ба тафсилоти [Тавсифи мушаххасоти муҳаррик] нигаред, Эзоҳ: 3. |
| Рамзгузори гардишкунанда: мушаххасот | Системаи афзояндаи 20-битӣ |
| Рамзгузори гардишкунанда: Қарор | 1048576 |
Бори иҷозатдодашуда
| Ашё | Мушаххасот |
|---|---|
| Ҳангоми васлкунӣ: Самти боркунии радиалии P (N) | Соли 1666 |
| Ҳангоми васлкунӣ: Самти A-и бори фишор (N) | 784 |
| Ҳангоми васлкунӣ: Самти B-бори фишор (N) | 980 |
| Ҳангоми кор: Самти P-бори радиалӣ (N) | 784 |
| Ҳангоми кор: Сарбории фишор A, самти B (N) | 343 |
| Дар бораи бори иҷозатдодашуда | Барои тафсилот, ба [Тавсифи мушаххасоти муҳаррик] "Бори иҷозатдодашуда дар меҳвари баромад" нигаред. |
Мотор-драйви Panasonic MDME402GCG AC Servo Motor Drive силсилаи MINAS A5
- Навъи васеъшудаи маҳсулот: Моторҳо
- ID-и маҳсулот: MDME402GCG
- Навъи Panasonic Нишонагузорӣ: Моторҳо
Хусусиятҳои Panasonic MDME402GCG AC Servo Motor Drive
- Дастгоҳи барқӣ Ҷараёни максималии рейтинг: 21A
- Шиддати таъминот: 3-фаза, 200В
- Рейтинги ҷорӣ: 21A
- Вазн: 15.5 кг
Моторҳое, ки бо мӯҳри равғании ба чанг тобовар ва равғанногузар (бо лаби муҳофизатӣ) муҳофизат карда мешаванд, ба қатори маҳсулоти моторӣ, ки бо мӯҳрҳои равғании дорои хусусиятҳои анъанавӣ муҷаҳҳаз шудаанд, илова карда шуданд. Мӯҳрҳои равғании ин намуди мотор аз маводи муқовимати баландтари гармӣ сохта шудаанд.
Шумо метавонед намуди мувофиқи муҳаррикро мувофиқи муҳити истифодаи худ, ба монанди зарурати пайваст кардани фишангҳои чанголуд, хокадор ё пур аз моеъ, интихоб кунед.
●Мӯҳрҳои равғанӣ (бо лаби муҳофизатӣ) барои муҳаррикҳои MSMF бо андозаи фланҷҳои 80 мм ё хурдтар дастрас нестанд.
●Моторҳои MQMF ва MHMF бо андозаи фланҷҳои 80 мм ё хурдтар, ки бо мӯҳрҳои равғанӣ (бо лаби муҳофизатӣ) муҷаҳҳаз шудаанд, бо моделҳои оилаи A5 барои васлкунӣ мувофиқ нестанд.
Драйвери силсилаи A5
Ҳаракати зуд ва дақиқро амалӣ мекунад. Вокуниши зуд ва мавқеи дақиқи баланд.
Алгоритми нави қабулшуда"Назорати ду дараҷаи озодӣ"(2DOF) барои беҳтар кардани ҳосилнокӣ ва дақиқии коркард.
Дар модели анъанавӣ, азбаски мо наметавонистем назорати интиқоли пешакӣ ва идоракунии бозхондани пулро алоҳида танзим кунем, ба ибораи дигар, ҳатто агар мо танҳо танзим кунем"Муносибат"аз интиқоли пешакӣ, он бо он робита дошт"Маскуншавӣ"назорати бозхондани фикру мулоҳизаҳо, танзими мутақобила лозим буд.
Дар 2DOF A5 қабул карда шудⅡидоракунии силсила, интиқоли иттилоот ва бозхондани иттилоот алоҳида танзим карда мешаванд, яъне
Вокуниши "наздикшавӣ" ба фармони додашуда ва "ҷобаҷокунӣ"-ро алоҳида танзим кардан мумкин аст.
Ларзиши пасти амалӣ ва кам шудани вақти ҷойгиршавӣ.
Суръати тактикии мошинҳои васлкунии ҷузъҳои электрониро амалӣ мекунад, дақиқии коркарди рӯизаминиро беҳтар мекунад
мошинҳои коркарди металл, имкон медиҳанд, ки кори бефосила ва роботҳои саноатии баландсуръат таъмин карда шавад.
Вақти танзими осон ва зуд. 5 маротиба тезтар* нисбат ба анъанавӣ
Хеле беҳтар шудааст"коршоямӣ", нармафзори осон истифодашаванда"ПАНАТЕРМ".
Мо нармафзори дастгирии насбкунӣ PANATERM-ро, ки асбоби қулай барои танзими параметрҳо ва мониторинг мебошад, ки аксар вақт ҳангоми ба кор андохтани дастгоҳ барои танзими муҳаррик ва драйвер талаб карда мешавад, навсозӣ кардем. Ба экрани осонфаҳмтар такмил дода шуд.
Муҷаҳҳаз бо"Фит Гейн"функсия барои таъмини танзимоти зуд.
Хусусияти нав таҳияшудаи "Fit Gain" хусусиятҳои A5-ро ба ҳадди аксар мерасонад.Ⅱсилсила. Ва функсияи филтри сӯрохии мутобиқшаванда метавонад ларзишеро, ки ҳангоми паст будани сахтии дастгоҳ ба вуҷуд меояд, кам кунад, шумо метавонед ба таври худкор беҳтарин навъи афзоишро муқаррар ва танзим кунед.